力矩传感器
机器人套件
其他
机器人关节扭矩传感器
定制力矩传感器
A代
扭矩传感技术
高带宽、支持EtherCAT的扭矩传感技术,专为与应变波齿轮和紧凑型机器人执行器无缝集成而设计。
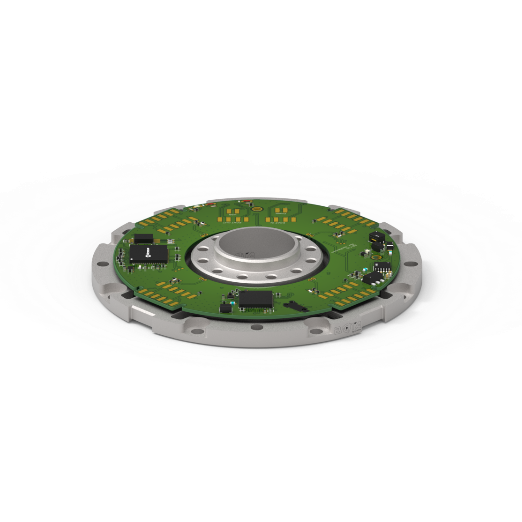
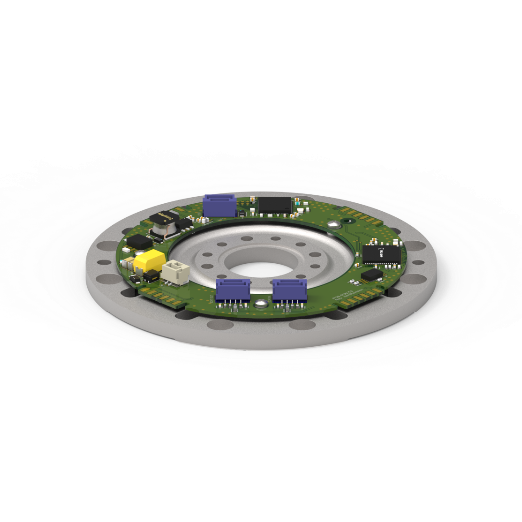
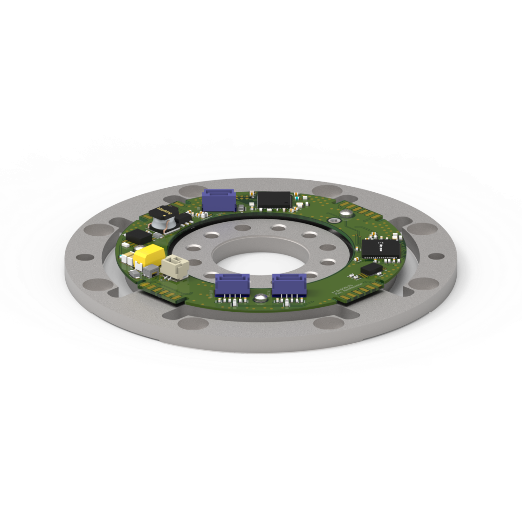
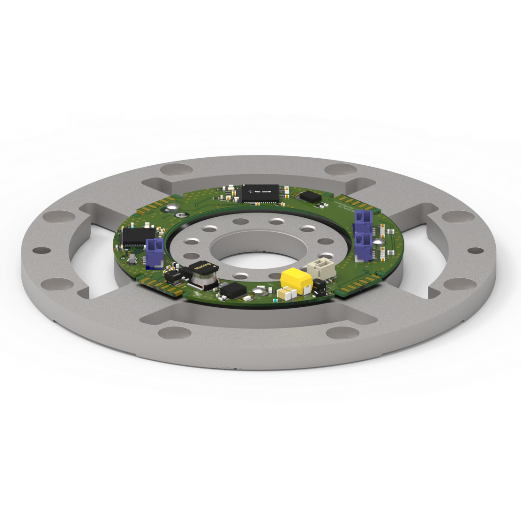
Bota Systems 的扭矩传感器专为人形机器人、医疗机器人和协作机器人设计,集超薄、高刚度与集成电子元件于一体,可实现安全、高性能的关节控制。
我们的扭矩传感器专为OEM机器人执行器设计而打造,从一开始就着眼于机械与电子的集成。
超薄空心轴结构设计可直接与谐波减速器及其他应变波齿轮机构集成,无论 是在执行器内部还是外部安装,均不会影响刚度或带宽。
适用于标准 应变波齿轮法兰规格
用于 干净机械布线的空心轴结构
可直接集成到紧凑型接头组件中
机器人系统的安全性和性能要求快速、准确的扭矩反馈。我们的传感器采用高刚度弹簧钢设计,并结合高速EtherCAT通信技术,能够以现代机器人所需的控制回路速度提供精确的扭矩和弯矩数据。
可为高性能机器人执行器和控制架构提供可靠扭矩传感功能的特点:
结构
高刚度
沟通
EtherCAT 输入/输出
最大采样率
4kHz
容量
500%
电源
内部延迟
0.5 μs
该扭矩传感器系列提供多种尺寸和扭矩范围,可支持各种机器人关节架构。所有型号均采用相同的超薄设计理念,集成 EtherCAT 电子元件,并具备高带宽性能。
额定扭矩范围
± 25 牛米
最大过载
500 %
外径
60.5 毫米
厚度
7 毫米
重量
60 g
± 50 牛米
70 毫米
76.5 g
± 75 牛米
80 毫米
104 g
± 100 牛米
85 毫米
150 g
± 150 牛米
95 毫米
225 g
± 300 牛米
115 毫米
9毫米
380 g
请联系我们的团队,讨论您的执行器设计和扭矩传感需求。
应用
准确、快速的扭矩反馈对于安全的物理交互至关重要。我们的传感器非常适合协作机器人、医疗机器人和服务机器人,能够实现可靠的力量控制、碰撞检测和柔顺行为。
主要优势
每个机器人关节都是独一无二的。我们的扭矩传感器可进行 定制,以适应几乎任何类型的减速器,从而帮助原始设备制造商(OEM)在无需重新设计执行器架构的情况下,优化空间布局、性能和成本。
我们的工程团队反应迅速——能在数天内提供初步可行性评估,并在数周内交付首批原型。
请通过下方的表单联系 Bota 的工程师。
博塔工程公司将开展一项可行性研究,以评估该项目的技术要求和可行性。
您将收到一份项目提案和报价单,其中包含最终的技术规格和开发时间表。
联系我们
请使用下方的表单描述您的应用和系统需求。我们的工程师将审核您的请求,并联系您提供可行性评估及后续步骤。