力矩传感器
机器人套件
其他
机器人关节扭矩传感器
定制力矩传感器
A代
物理人工智能
Bota Systems 的 TACTO 通过将高保真力感应、触觉反馈、视觉以及机器人状态整合到一个统一的现实世界数据采集平台中,实现了“物理人工智能”。
该系统旨在帮助研究人员和自动化团队生成可靠且包含丰富交互数据的数据集,以支持现代机器人学习。
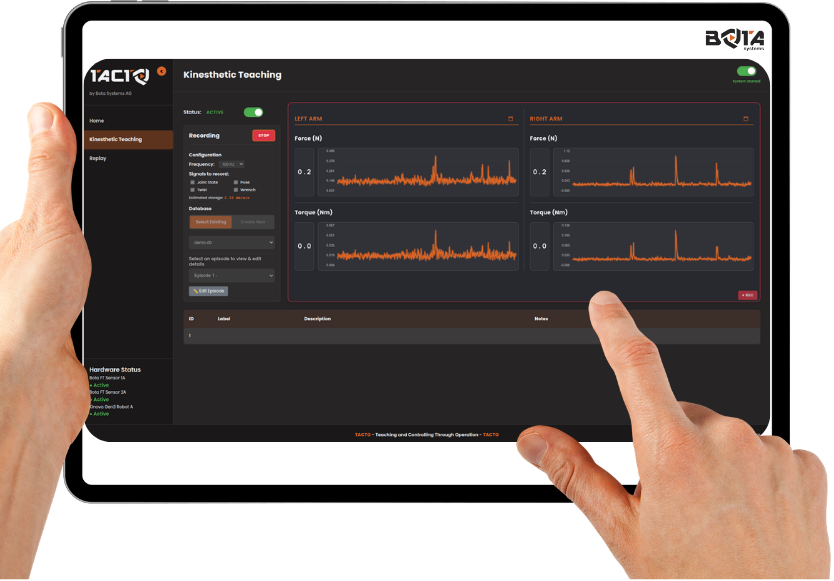
一个用户界面 用于配置硬件、记录、后处理和导出数据
内置低级 力感知控制器 用于数据采集:
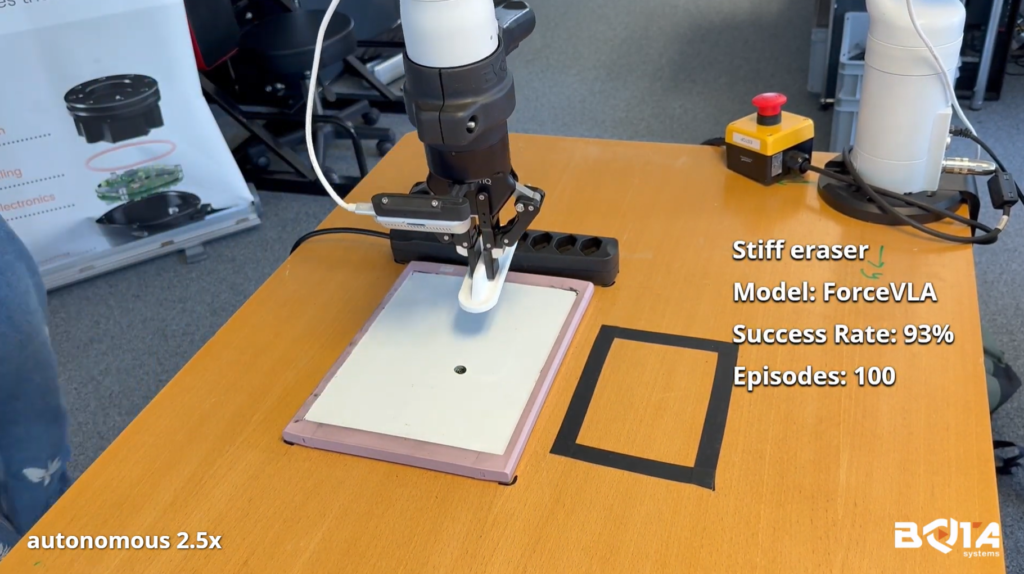
灵活的推理接口, 让您能够直接选择底层控制器,以部署已训练好的策略
Bota Systems 通过三种互补的交互方式实现“物理人工智能”。
它们共同构建了一个统一的平台,用于 收集高质量、包含丰富联系信息的数据,并将您的机器人转变为真正的物理人工智能数据引擎。
一种远程控制方式,操作员可通过该方式获得触觉反馈,从而产生与机器人所处环境进行物理交互的感受
最适合:
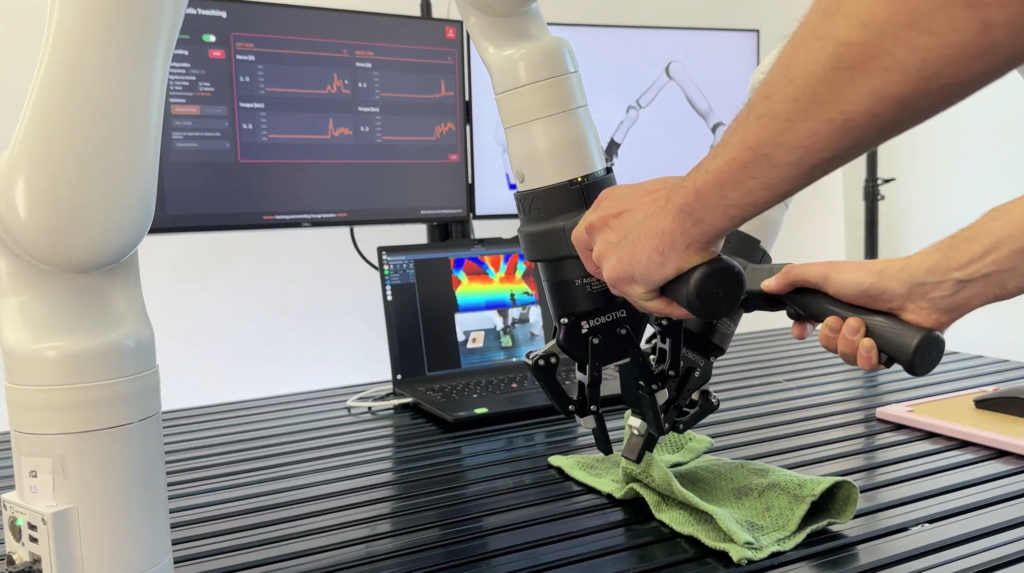
通过手部引导同时展示位置和力曲线,用户可直接获得机器人与环境交互时的反馈
赋予机器人指尖级别的接触感知能力。触觉传感能够检测到仅靠视觉无法捕捉的细微力、打滑现象以及物体交互,从而实现可靠的、接触丰富的操作。
将机器人动力学、接触状态、视觉和语义上下文整合到一个同步的数据管道中,用于物理人工智能。
捕捉精确且时间同步的机器人动力学:
利用视觉上下文丰富物理交互数据:
为每一集添加语义背景:
双臂操作可直接在机器人上演示各种任务
旨在为涉及大量交互的机器人任务生成干净且适合训练的数据集。
以高分辨率测量细微的相互作用:
检测微小作用力、早期接触事件和滑动——这已超出了单纯视觉所能提供的范围。
值得信赖的精度
Bota 独特的力感应技术能够通过任何方法,借助最可靠的硬件,实现数据采集的最高效率和精度:
Bota Systems 数据采集平台可与众多机器人品牌及配件无缝集成,既实现了硬件兼容性,又实现了深度、底层的软件集成。
轻松收集数据
通过网页浏览器访问,您可以配置演示方法,选择来自15个以上热门机器人品牌的硬件和可用的夹爪,以及用于测试和部署已学习策略的控制器。
旨在提供流畅的用户体验
未来几年,机器人将由人工智能进行编程。你今天就可以开始行动了
请阅读以下文章,进一步了解各种技术及其最新进展。