力矩传感器
LaxONE
适用于广泛应用领域的6轴力矩传感器
- 更高的有效载荷,适用于广泛的应用领域
- 坚固、紧凑且刚性高
- ROS、Python、C++ 软件支持
- 由热或载荷引起的漂移可忽略不计
推动世界级创新


产品概述
LaxONE 6轴力-扭矩传感器
LaxONE 是一款工业级 6 轴力矩传感器,旨在加速力敏感型工业应用的发展。该产品专为满足日益增长的市场需求而设计,可轻松改装到中等负载的机器人上。
LaxONE 将我们久经考验的传感技术与全新的 FTstack™ 软件及配置工具相结合,可实现即时设置。该产品提供两种通信版本——EtherCAT 和工业版——确保与各类系统无缝集成,同时作为适用于 Stäubli、Kassow 和 Kuka 机器人的专用套件,将即插即用安装与开箱即用的机器人程序相结合。
LaxONE 在工业自动化领域的装配、打磨和称重应用中表现卓越。工业版支持以太网、Modbus、串行和 USB 通信,兼容性广泛;而 EtherCAT 版则针对 EtherCAT 网络进行了优化,可在多台设备之间实现精确同步和菊花链连接。
核心能力
功能列表
- 兼容 ISO 9409-1-50-4-M6 法兰
- 完全集成,适用于中等负载机器人
- 高过载能力,并具备防尘和防水功能
- 漂移可忽略不计且通信延迟低
- 高刚性,带来无与伦比的精度
- 原生支持以太网、串行、Modbus 和 EtherCAT 协议,并支持菊花链连接。
- 适用于 ROS、Python 和 C++ 的高级软件驱动程序
- 有效载荷估算与补偿软件
- 6自由度惯性测量单元(IMU)的加速度计和陀螺仪数据
- 可配置的过滤器、分辨率和更新率
- 宽电压范围,5-75 V,适用于移动系统
- 以牛顿(N)和牛米(Nm)为单位的直接力和扭矩数据
- 支持 LabVIEW、TwinCAT 和 MATLAB®


力矩传感应用
LaxONE 是一款用于自动化领域的工业级轻量级 6 轴力矩传感器,适用于抛光、装配和拾放等应用
利用机器人系统进行康复治疗
- 优化患者、治疗师与机器人之间的触觉交互
- 系统且有针对性的康复治疗
- 患者和治疗师的安全感
- 对患者病情进展的定量追踪
- 准确的诊断报告
- 降低物理治疗费用
精密装配
- 受控插入
- 高公差装配
- 装配质量控制
- 提高生产率
产品测试
- 质量控制
- 提高生产率
抛光与研磨
- 更快的研磨速度
- 磨盘磨损更少
- 降低受伤风险
- 不需要高技能工人
- 通过施加稳定且受控的力,确保更高质量的生产
机器人辅助手术
- 降低医疗风险
- 患者和外科医生的安全感
- 术后疤痕较少
- 恢复时间更短
- 降低每项操作的成本
索取 LaxONE 力矩传感器的报价
用例
“我们推荐Bota Systems的高精度力矩传感器系列产品。其集成的惯性测量单元(IMU)和高采样率极大地促进了我们在空间机器人研究方面的工作。Bota Systems团队在根据我们的需求定制传感器机械接口以及解答技术咨询方面提供了巨大帮助。根据我们的使用经验,这些传感器支持即插即用,我们得以迅速将其集成到我们的研究软件栈中。”
传感器型号:LaxONE EtherCAT
应用领域:航天机器人
穆罕默德·吉塔
Redwire Space


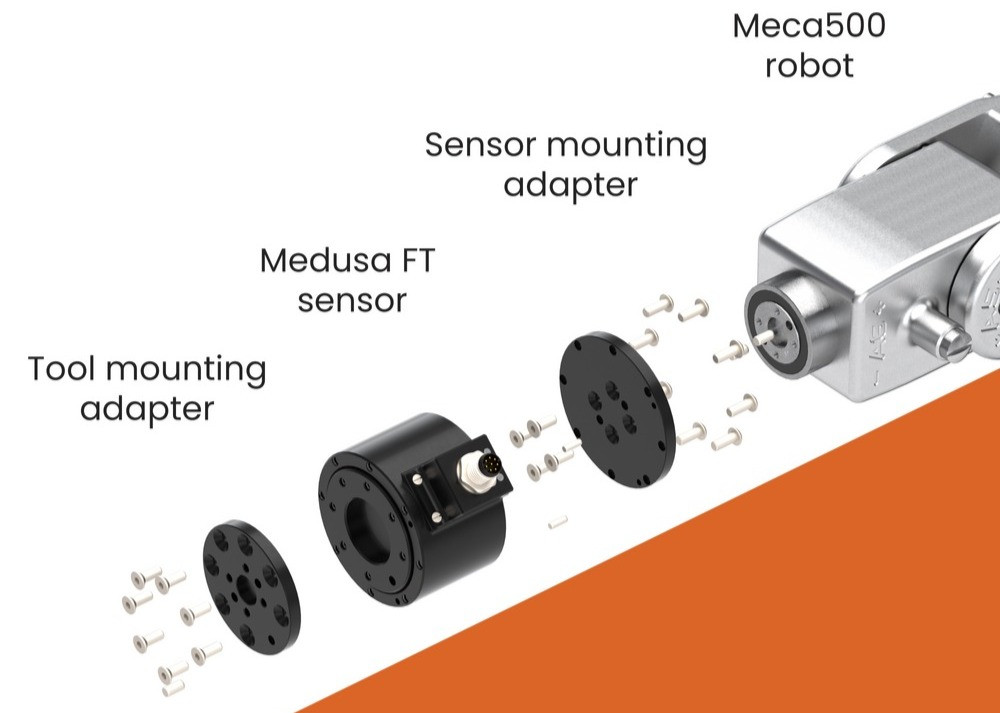
带标签的力矩传感器