常见问题解答
准备为您的机器人系统添加力感应功能,但还有疑问吗?请查看我们的常见问题解答以了解更多信息,或者咨询工程师。
请浏览下方的FT传感器相关主题,找到您需要的内容。
力矩传感器是如何工作的?
力矩传感器是一种电子设备,它将力和力矩等物理量转换为信号,以便人类和/或机器人能够读取。
物体可能会受到来自各种来源的力和/或扭矩的作用。在连续介质力学中,物体被视为可变形的。当施加力时,物体就会发生变形。变形与所施加的力直接相关。测量变形的一种方法是,通过胶水或其他方法将一片电阻值可变的薄膜附着在变形物体的表面,使其随物体一同变形。 当物体因受力而拉伸或压缩时,电阻会发生变化。这种变化随后由模数转换器(ADC)捕获,并以数字计数器形式记录下来。之后,该数据由微控制器进行处理,并通过系统网络的通信通道发送以供进一步处理。
一个简化的处理示例:
当施加100 N的力时,数字计数器会记录1000个计数单位的变化。最简单的传感器设计是使力与计数变化之间呈线性关系。在这种情况下,力与计数变化成正比,比例系数为10。如果记录到的变化为1500,则施加的力为1500/10 = 150 N。 可以说,如果将记录的计数变化除以10,我们就能直接计算出所施加的力值。这就是电子秤的工作原理。唯一的区别在于,电子秤通过将力除以特定位置(通常是校准位置)的重力加速度来显示物体的质量。
对于一个6轴力-扭矩传感器,施加力-扭矩矢量的三个力分量和三个扭矩分量,并可记录来自六个不同可变电阻的六个信号。这些分量中的每一个都会在不同程度上影响位于传感器本体不同位置的各个可变电阻。通过对这六个信号进行线性组合,并结合相应的校准矩阵,即可得到力和扭矩这两个物理量。
如何选择传感器?
收到传感器后,我应该先做什么?
请小心地拆开传感器包装,并阅读《快速入门指南》和 《用户手册》 l,再开始使用您的 FT 传感器。
我们建议您像现在这样浏览我们的常见问题解答(FAQ),以了解我们的传感器的工作原理,并解决在使用 FT 传感器时常见的疑问。
如何校准传感器?
Bota Systems 的传感器出厂时已预先校准,校准矩阵保存在设备中。
唯一需要的校准是偏移校准,该校准可在外部进行,具体方法是在传感器处于稳定状态且动态状态未发生变化时采集数据。对数据进行平均处理后,即可将其从当前测量值中减去。
我的 Bota Systems 传感器能否变得更灵敏?
传感器的灵敏度与采样频率直接相关。可以利用传感器内部的滤波器来提高灵敏度。
该 用户手册 中提供了一张表格,列出了所有可用的滤波选项以及应用滤波器后的分辨率。
注:内部滤波器是针对力-扭矩传感器信号进行优化的硬件滤波器。用户也可以让传感器以全速运行,并自行进行滤波处理。
Rokubi 力矩传感器的量程为 1200N。这适用于需要较小量程的应用吗?
这取决于施加的最大力以及应用场景的分辨率要求。简体中文(大陆)
Rokubi 传感器在 z 轴方向上,以 1000Hz 采样频率时具有 0.2N 的无噪声分辨率,量程为 1200N。例如,如果您的应用中 z 轴方向上施加的最大力为 300 N,且所需分辨率大于 0.2N,那么 Rokubi 就是一款适用于您应用的传感器。
什么是无噪点分辨率?
我们将无噪声分辨率定义为信号的6σ。σ代表信号的标准差。其计算方法是在传感器处于静态条件下,记录10秒的测量数据。6σ定义了噪声水平在99.73%的时间内将保持在该峰峰值范围之下的范围。
是什么导致了信号噪声,以及如何降低信号噪声?
您知道吗?在大多数机器人系统中,噪声是不可避免的。然而,对于各类应用而言,尤其是像机器人辅助手术这样涉及安全关键的应用,噪声干扰是绝对不能接受的。 了解更多关于降低信号噪声 的信息。
将传感器安装到我的应用中时,是否需要任何额外的配件?
Bota Systems 的传感器旨在最大限度地减少集成工作量,并具有最小的安装占地面积和集成法兰。
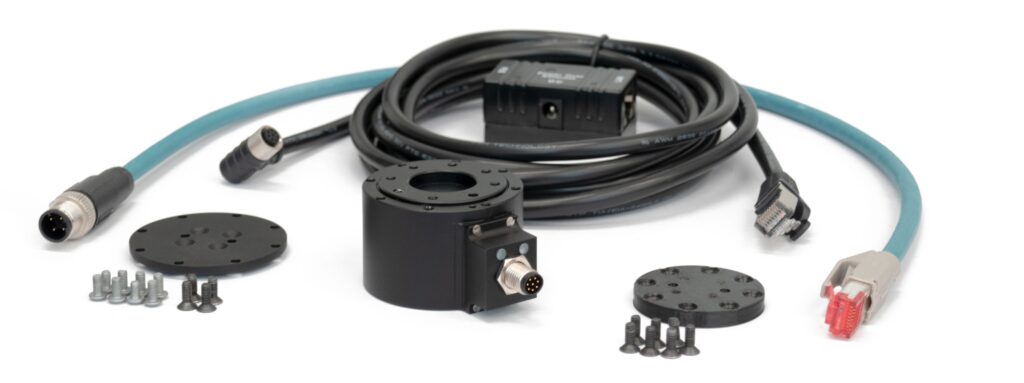
传感器包括:
- 所有必要的电线和电缆。
- 无需使用电源适配器。我们的串行和EtherCAT传感器均配备了所有必要的配件,可直接安装在USB或以太网端口上,并与电脑直接连接。
- 无需电子盒和信号放大器。Bota FT 传感器已集成所有信号转换电子元件。欢迎了解我们为 Universal Robots 和 Mecademic Robots 提供的力传感器套件。
什么是偏差?如何管理偏差?
漂移是指传感器表现得好像机器人正受到外力作用,而实际上并未受到外力。若要获得可靠且准确的力量测量结果,必须对漂移进行控制或将其降至最低;若控制得当,漂移可提高机器人的生产效率。
要管理漂移,首先必须找出其来源。这可能取决于应用类型、传感器类型以及环境因素。根据漂移来源的不同,应采取相应的解决方案。以下列出了漂移来源的类型及管理方法。如需了解更多详情,请查阅我们关于如何管理传感器漂移的全面指南,或联系我们探讨解决方案。
漂移来源:
- 热
- 机械蠕变
- 传感器设计
提示与解决方案:
- 请按照规格安装传感器,并使用所有螺钉和销钉。
- 请在稳定的环境条件下操作传感器,并在使用前让传感器预热。
- 请根据需要,定期(甚至每隔几秒)对传感器测量值进行偏移校正。
- 暂停,重置传感器,待其稳定后,重新开始。
我的力-扭矩传感器需要IMU吗?
力矩传感器主要用于测量机器人与物体交互时的接触力。除了接触力外,当机器人末端执行器运动时,通常还会受到惯性力和惯性力矩的作用,其中就包括重力。即使在准静态运动中,这些力依然存在,且会与接触力一同被测量,从而导致接触力测量结果不准确。
为了补偿这些额外作用力,可以使用经过校准的惯性测量单元(IMU)来提供清晰的接触力信号。此外,IMU 还能提供其他触觉信息,例如打滑时的振动,并补充力矩测量数据。通常,IMU 还用于状态估计,并直接提供传感器相对于重力方向的姿态信息。
我们所有的 EtherCAT 传感器均配备了集成式惯性测量单元(IMU)。请浏览我们的产品页面,寻找适合您应用场景的型号。
串行通信和EtherCAT有什么区别?
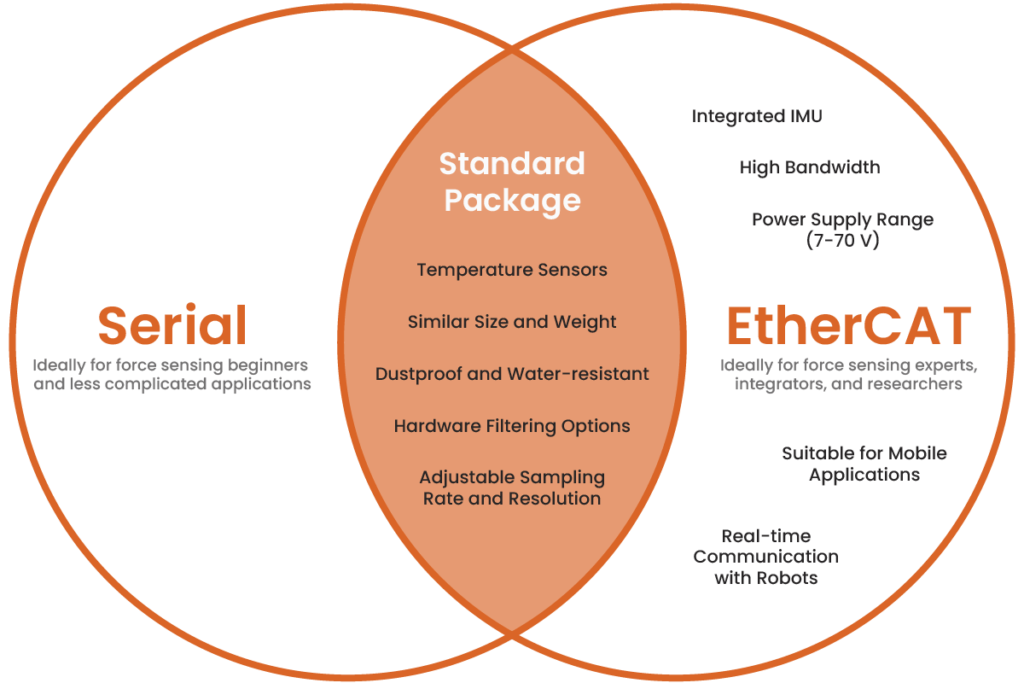
连续剧
我们的串行设备非常适合力-扭矩传感领域的初学者,因为有大量相关文档可供参考,而且编程起来也更简单。
EtherCAT
与串行接口的同类产品相比,EtherCAT设备通常价格更高,且具备更多扩展功能。可以将EtherCAT版本视为一款高端工业传感器。EtherCAT协议支持高带宽、与机器人的实时通信,并能连接到由大量设备组成的网络。
- 支持高带宽——理论上可支持多达 65,000 台设备并与之通信。
- 支持与机器人进行实时通信
- 7 至 70 V 的电源电压范围
- 适用于移动应用
- 内置IMU,用于动态补偿
例如,在苏黎世联邦理工学院(ETH Zurich)的Bota Systems和机器人系统实验室,我们使用EtherCAT对配备多达16个执行器、4个传感器以及众多其他外围设备的人形四足机器人进行高速控制,其中同步性是确保机器人成功运动的关键因素。
由于 EtherCAT 功能强大,需要大量复杂的代码才能正确解析数据,如果对编码过程不熟悉,这可能会使系统集成变得复杂。正因如此,我们为设备提供了即用型代码和示例,并持续进行新开发,以满足系统集成商的需求。
串行接口与EtherCAT
两者均包含:
- 温度传感器
- 硬件过滤选项
- 可调节的采样率和分辨率
- 防尘、防潮
- 尺寸和重量相近
什么是重复性?它为何对力控制应用如此重要?
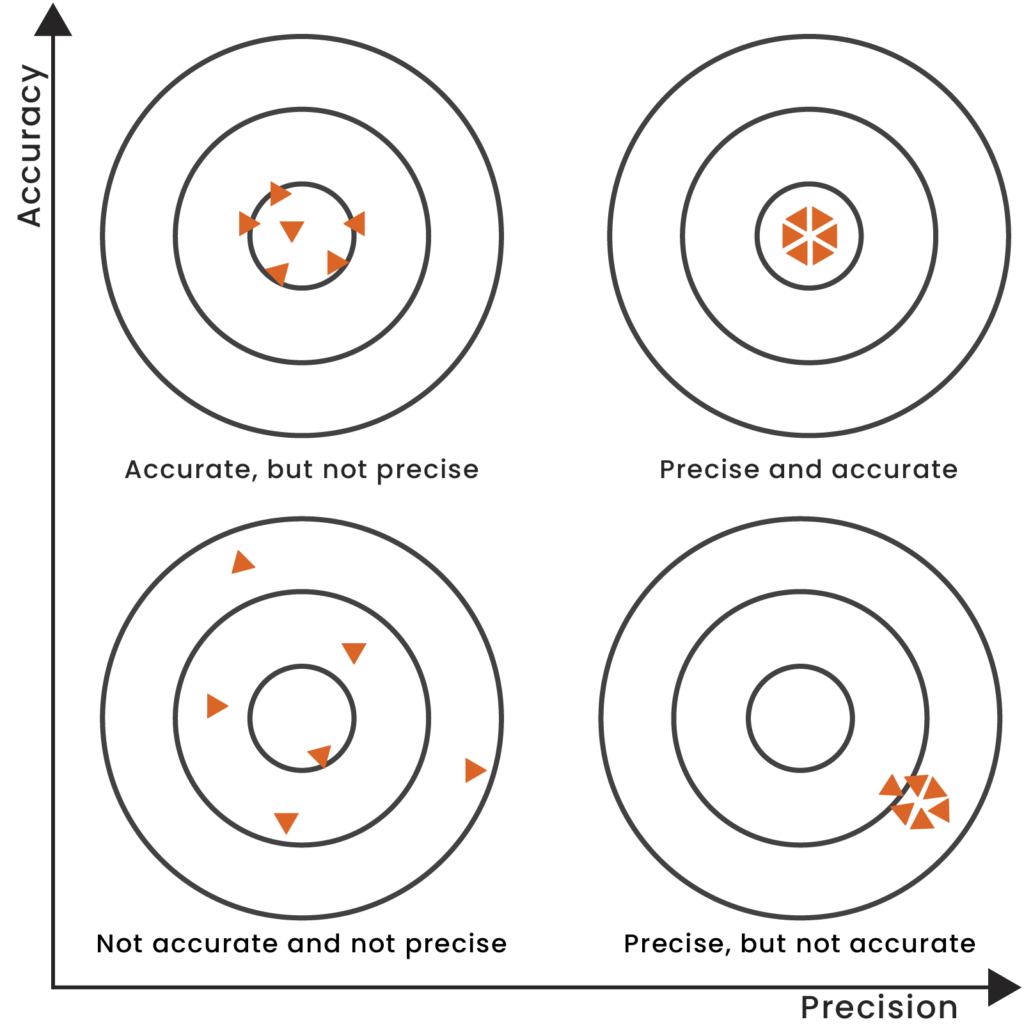
可重复性是指传感器或系统在相同的负载和环境条件下重新产生信号的能力。对于机器人力控生产应用而言,能够将产品重复制造数万次,对于企业的平稳运营至关重要。
例如,经过抛光的骨科植入物应具有一致的表面纹理,以确保成品既符合要求又对患者安全。为了保证表面的一致性,执行抛光工艺的机器人需要对数千个部件施加相同的力。要实现这一点,必须使用测量重复性高的传感器。
注:重复性 (精密度)和准确度是两个不同的概念。准确度是一种可以通过校准和计算得出的指标,而重复性则与传感器的设计和制造密切相关。
如何计算无噪声分辨率?
在 Bota Systems,我们通过将信号的峰峰值作为标准差 σ 的倍数,来计算传感器的无噪声分辨率。随后,我们在传感器未受载荷作用且环境稳定的情况下,记录一秒钟的连续测量数据,据此计算标准差 σ。假设噪声信号服从正态分布。
例如,6σ 意味着该分辨率在 0.27% 的时间内有概率超过标称峰峰值。
连接串行传感器后,为什么看不到数据?
导致这种现象的原因有以下几点:
传感器类型:请确保传感器具有串行接口,请查看传感器连接器周围标注的产品编号,其第三部分必须包含“SER”,例如 BFT-SENS-SER-M8 或 BFT-MIPS-SER-CG
串行端口:请确保已使用随附的线缆连接传感器,且计算机已将其识别为串行端口。您可以在“设备管理器”→“端口(COM 和 LPT)”中进行检查,那里会显示一个名为“USB 串行端口(COMxx)”的设备。如果存在多个同名设备,请拔下随附线缆的 USB 端,观察哪个 COM 端口随之消失。 重新连接并保存端口名称(例如 COM12)。您也可以通过浏览器访问 app.botasys.com,点击“连接”,然后查找名为“USB 串行端口”的条目。如果存在多个同名设备,请拔下随附线缆的 USB 端,观察哪个 COM 端口消失。重新连接并保存端口名称(例如 COM12)。 然后连接传感器。点击“连接”时,如果选择了正确的端口,传感器的绿色 LED 灯应短暂闪烁绿色,随后持续微弱亮起。如果未成功,请按照上述步骤查找正确的端口。
波特率:如果应用程序显示已连接,但仍未显示任何数据,则很可能是波特率设置错误。我们的传感器默认波特率为 460,800 bps。如果您修改了波特率但忘记了具体数值,可以通过以下方式恢复:打开一个配置为 230,400 bps 的终端,关闭该端口,清空终端内容,然后重新打开该端口。 您收到的第一行数据将采用如下格式:c,0,1,0,3,其中最后一位数字(此处为“3”)代表已保存的波特率。请查阅手册以确认该数字对应的波特率,然后返回 app.botasys.com 并尝试使用正确的波特率。