Rokubi
Capteurs de couple de force
Rokubi
Capteur de force et de couple à 6 axes, compact et robuste
- Conception compacte et résistante aux chocs
- Ultra-léger et très rigide
- Dérive négligeable due à la chaleur ou à la charge
- Assistance logicielle pour ROS, Python et C++
Au service de l'innovation de niveau mondial




Présentation du produit
Capteur de force et de couple à 6 axes Rokubi
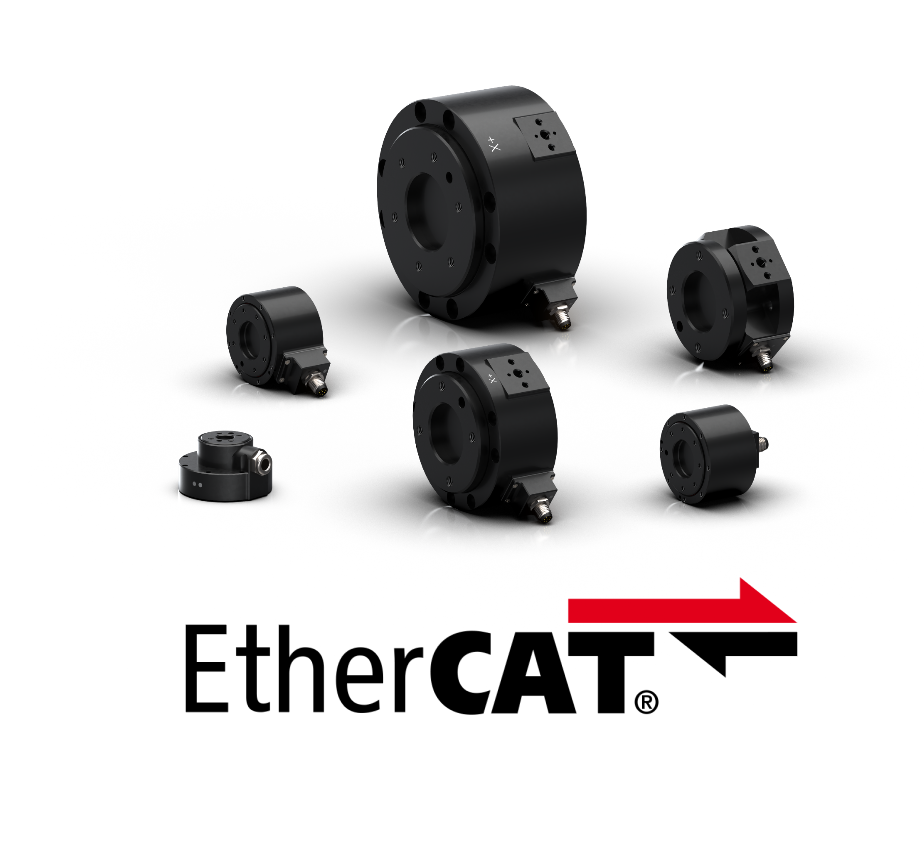
Le Rokubi est un capteur de force et de couple polyvalent à 6 axes — le plus populaire de notre gamme — conçu pour faire progresser la recherche en robotique de pointe. Conçu pour répondre aux exigences croissantes en matière de locomotion robotique, de manipulation et de développement de l'IA, il offre une plage de mesure exceptionnelle dans un format compact et entièrement intégré.
Rokubi associe notre technologie de détection éprouvée à notre nouveau logiciel FTstack™ et à notre outil de configuration pour une mise en service immédiate. Il est disponible en deux versions de communication — EtherCAT et Industrial — et deux options de plage de mesure, offrant soit une sensibilité élevée, soit une plage de mesure étendue. Rokubi s'intègre parfaitement à divers systèmes et est disponible sous forme de kits prêts à l'emploi.
Rokubi est idéal pour les robots à pattes mesurant les forces de réaction au sol, les humanoïdes améliorant la manipulation bimanuelle grâce au retour tactile, ainsi que de nombreuses autres plateformes robotiques de pointe. La version « Industrial » prend en charge les communications Ethernet, Modbus, série et USB pour une compatibilité étendue, tandis que la version « EtherCAT » est optimisée pour les réseaux EtherCAT, permettant une synchronisation précise et un raccordement en série entre plusieurs appareils.
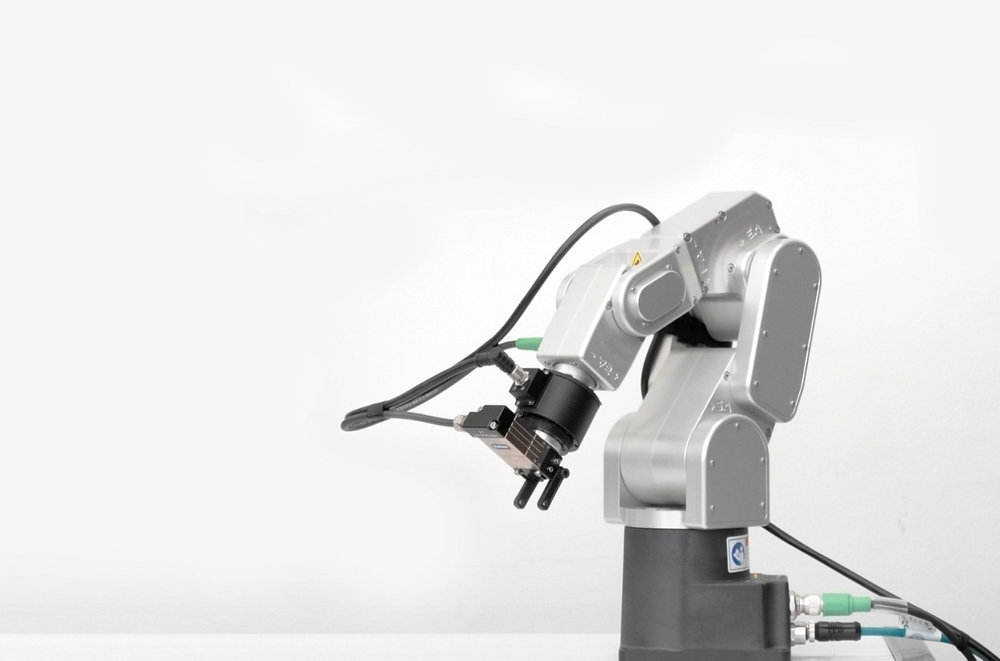
Intégration transparente avec les principaux robots

Vous avez besoin d'une configuration personnalisée ?
Nous prenons en charge les intégrations personnalisées pour les robots qui ne figurent pas dans cette liste.
Principales fonctionnalités
Liste des fonctionnalités
- Entièrement intégré, compact, ne pesant que 120 grammes
- Haute résistance aux surcharges, avec protection contre la poussière et l'eau
- Dérive négligeable et communication à faible latence
- Une rigidité élevée pour une précision inégalée
- Prise en charge native des protocoles Ethernet, série, Modbus et EtherCAT avec connexion en chaîne.
- Pilotes logiciels avancés pour ROS, Python et C++
- Logiciel d'estimation et de compensation de la charge utile
- Données de l'accéléromètre et du gyroscope d'un IMU à 6 degrés de liberté
- Filtres, résolution et fréquence de rafraîchissement configurables
- Large plage de tension, de 5 à 75 V, pour les systèmes mobiles
- Données directes relatives à la force et au couple, exprimées en N et en Nm
- Prise en charge de LabVIEW, TwinCAT et MATLAB®
Applications de détection de la force et du couple
Le Rokubi est un capteur de force et de couple à 6 axes, robuste, compact et léger, destiné à des applications dans les domaines de la manipulation aérienne et mobile, des robots médicaux et de rééducation, ainsi que de la robotique à pattes.
Rééducation à l'aide de systèmes robotiques
- Affiner l'interaction haptique entre le patient, le thérapeute et le robot
- Une rééducation cohérente et maîtrisée
- Sentiment de sécurité chez le patient et le thérapeute
- Suivi quantitatif de l'évolution du patient
- Rapports de diagnostic précis
- Réduction des coûts de la kinésithérapie
Assemblage de précision
- Insertion contrôlée
- Assemblage à haute tolérance
- Contrôle qualité de l'assemblage
- Augmentation de la productivité
Inspection par drone
- Une force constante pour obtenir des mesures fiables
- Mesures cohérentes et répétitives
- Capacité à générer des données à des fins de diagnostic
- Réduit l'exposition dans les environnements dangereux
Micromanipulation
- Augmentation de la productivité
- Une production de haute qualité
- Opération critique pour la sécurité
- Manipulation de pièces fragiles
Chirurgie assistée par robot
- Réduction des risques médicaux
- Sensation de sécurité pour le patient et le chirurgien
- Moins de cicatrices postopératoires
- Temps de récupération plus court
- Réduction des coûts par opération
Demander un devis pour un capteur de couple Rokubi Force
Cas d'utilisation
« Un excellent produit, conforme aux spécifications techniques »
Modèle de capteur : Rokubi Serial
Application : Mobilité assistée par robot / Mesure des forces d'interaction entre l'homme et le robot à des fins d'analyse et de contrôle en boucle fermée
Dr Diego Paez
Laboratoire des systèmes robotiques de l'ETH Zurich Chercheur à l'EPFL

« Nous avons choisi d’utiliser trois capteurs Rokubi EtherCAT pour notre exosquelette du membre supérieur en raison de leur faible encombrement et de leur électronique intégrée. Ces caractéristiques facilitent leur intégration dans la conception de l’exosquelette. De plus, les différents emplacements des connecteurs permettent d’intégrer le capteur à fleur de la structure. La résistance à la dérive des capteurs est un atout pour les exercices de longue durée, durant lesquels le bras de l’utilisateur reste connecté en permanence au capteur. L’électronique intégrée pour la communication EtherCAT permet d’ajouter des capteurs de manière modulaire à une structure existante d’actionneurs et de capteurs. Cela garantit une grande flexibilité du système. »
Modèle de capteur : Rokubi Serial
Application : Mobilité assistée par robot / Mesure des forces d'interaction entre l'homme et le robot à des fins d'analyse et de contrôle en boucle fermée
Yves Zimmermann
Laboratoire des systèmes robotiques et Laboratoire des systèmes sensorimoteurs de l'ETH Zurich