DREHMOMENTERFASSUNGSTECHNOLOGIE

Ultradünne Drehmomentsensoren für Robotergelenke der nächsten Generation

EtherCAT-fähige Drehmomentsensorik mit hoher Bandbreite, die nahtlos in Dehnungswellen-Getriebe und kompakte Roboteraktuatoren integriert werden kann.

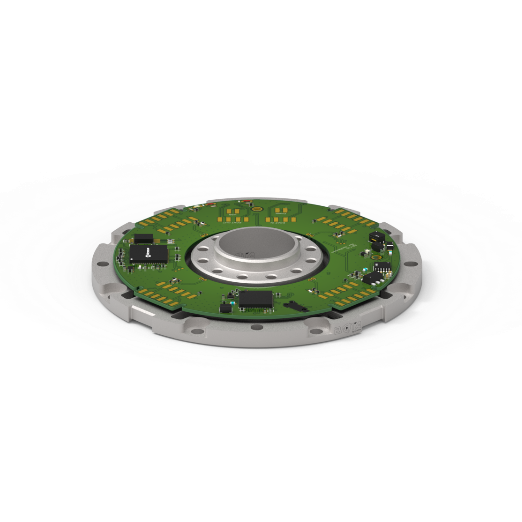
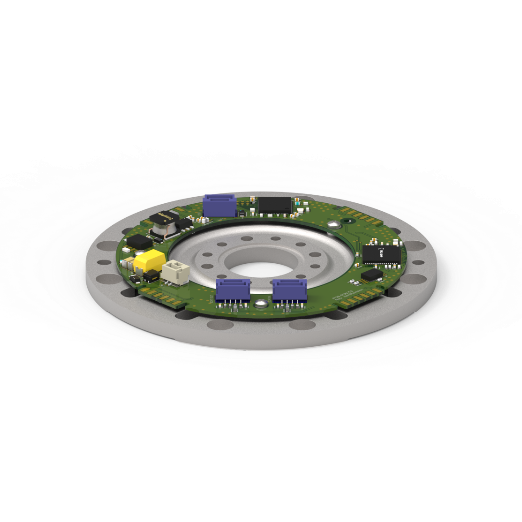
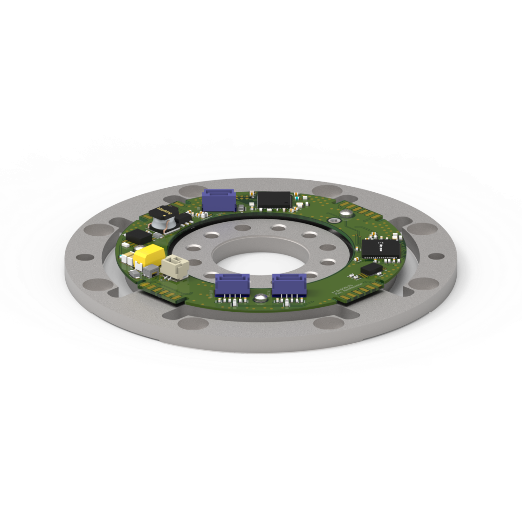
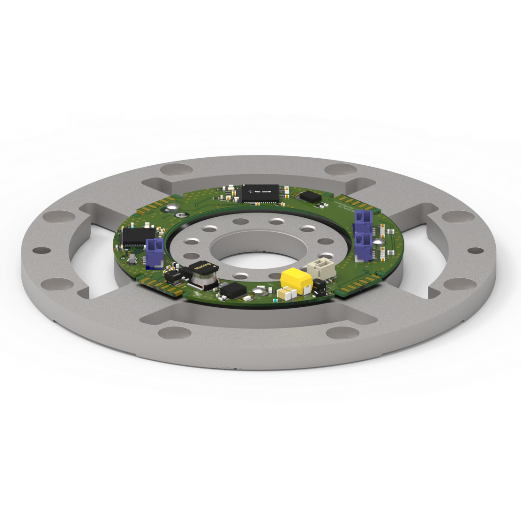
Die Drehmomentsensoren von Bota Systems wurden speziell für humanoide, medizinische und kollaborative Roboter entwickelt und vereinen extreme Dünne, hohe Steifigkeit und integrierte Elektronik für eine sichere und leistungsstarke Gelenksteuerung.

Entwickelt für moderne Roboterantriebe

Unsere Drehmomentsensoren wurden speziell für die Konstruktion von Roboterantrieben durch Erstausrüster entwickelt , wobei von Anfang an die mechanische und elektronische Integration im Blickfeld stand.

Der ultraschlanke Formfaktor mit Hohlwelle ermöglicht die direkte Integration mit Harmonic-Antrieben und anderen Dehnungswellen-Getrieben – entweder im Inneren des Aktuators oder extern montiert –, ohne dass dabei die Steifigkeit oder die Bandbreite beeinträchtigt wird.

Passend für Standard -Flanschausführungen von Strain-Wave-Getrieben

Hohlwellenkonstruktion für eine saubere mechanische Verlegung

Lässt sich direkt in kompakte Verbindungsstapel integrieren


Hohe Bandbreite. Hohe Steifigkeit. Echtzeitsteuerung.

Sicherheit und Leistung in der Robotik erfordern eine schnelle und genaue Drehmomentrückmeldung. Unsere Sensoren basieren auf einer hochsteifen Federstahlkonstruktion in Kombination mit einer schnellen EtherCAT-Kommunikation und liefern präzise Drehmoment- und Biegemomentdaten mit den für moderne Roboter erforderlichen Regelkreisgeschwindigkeiten.

Funktionen, die eine zuverlässige Drehmomenterfassung für leistungsstarke Roboterantriebe und Steuerungsarchitekturen ermöglichen:

Aufbau

Hohe Steifigkeit

Kommunikation

EtherCAT-Ein-/Ausgänge

Max. Abtastrate

4 kHz

Kapazität

500%

Stromversorgung

5–60 V, 1,5 W

Interne Latenz

0,5 μs

Modelle und technische Daten von Drehmomentsensoren

Die Drehmomentsensor-Produktfamilie ist in verschiedenen Größen und Drehmomentbereichen erhältlich und eignet sich somit für eine Vielzahl unterschiedlicher Robotergelenkarchitekturen. Alle Modelle zeichnen sich durch dasselbe ultraschlanke Design, integrierte EtherCAT-Elektronik und eine hohe Bandbreite aus.

BTS-T25

Nenn-Drehmomentbereich

± 25 Nm

Maximale Überlast

500 %

Außendurchmesser

60,5 mm

Dicke

7 mm

Gewicht

60 g

Kommunikation

EtherCAT-Ein-/Ausgang

BTS-T50

Nenn-Drehmomentbereich

± 50 Nm

Maximale Überlast

500 %

Außendurchmesser

70 mm

Dicke

7 mm

Gewicht

76.5 g

Kommunikation

EtherCAT-Ein-/Ausgang

BTS-T75

Nenn-Drehmomentbereich

± 75 Nm

Maximale Überlast

500 %

Außendurchmesser

80 mm

Dicke

7 mm

Gewicht

104 g

Kommunikation

EtherCAT-Ein-/Ausgang

BTS-T100

Nenn-Drehmomentbereich

± 100 Nm

Maximale Überlast

500 %

Außendurchmesser

85 mm

Dicke

7 mm

Gewicht

150 g

Kommunikation

EtherCAT-Ein-/Ausgang

BTS-T150

Nenn-Drehmomentbereich

± 150 Nm

Maximale Überlast

500 %

Außendurchmesser

95 mm

Dicke

7 mm

Gewicht

225 g

Kommunikation

EtherCAT-Ein-/Ausgang

BTS-T300

Nenn-Drehmomentbereich

± 300 Nm

Maximale Überlast

500 %

Außendurchmesser

115 mm

Dicke

9 mm

Gewicht

380 g

Kommunikation

EtherCAT-Ein-/Ausgang

Interessieren Sie sich für die Drehmomentsensorik für Ihren Roboter?

Nehmen Sie Kontakt mit unserem Team auf, um Ihre Anforderungen an die Aktuatorauslegung und die Drehmomentmessung zu besprechen.

ANWENDUNGEN

Drehmomentsensorik für sicherheitskritische Robotersysteme

Eine präzise und schnelle Drehmomentrückmeldung ist für eine sichere physische Interaktion unerlässlich. Unsere Sensoren eignen sich ideal für kollaborative Roboter, Medizinroboter und Serviceroboter und ermöglichen eine zuverlässige Kraftsteuerung, Kollisionserkennung und nachgiebiges Verhalten.

WICHTIGSTE VORTEILE

Warum Drehmomentsensoren von Bota Systems?

Maßgeschneidert für Ihre Aktuatorarchitektur

Jedes Robotergelenk ist einzigartig. Unsere Drehmomentsensoren lassen sich an nahezu jedes Getriebe anpassen und helfen OEMs so, Bauraum, Leistung und Kosten zu optimieren, ohne dass sie ihre Aktuatorarchitektur neu konzipieren müssen.

Unser Entwicklungsteam reagiert schnell – innerhalb weniger Tage liegt eine erste Machbarkeitsbewertung vor, und erste Prototypen sind innerhalb weniger Wochen fertig.

1

Reichen Sie Ihre Bewerbung ein

Nehmen Sie über das untenstehende Formular Kontakt mit den Ingenieuren von Bota auf.

2

Machbarkeitsstudie

Bota Engineering wird eine Machbarkeitsstudie durchführen, um die technischen Anforderungen und die Durchführbarkeit des Projekts zu bewerten.

3

Angebot und Kostenvoranschlag

Sie erhalten einen Projektvorschlag und ein Angebot, einschließlich der endgültigen Spezifikationen und des Entwicklungszeitplans.

KONTAKT

Starten Sie Ihr individuelles Drehmomentsensor-Projekt

Beschreiben Sie Ihre Anwendungs- und Systemanforderungen mithilfe des untenstehenden Formulars. Unsere Ingenieure werden Ihre Anfrage prüfen und sich mit einer Machbarkeitsbewertung sowie den nächsten Schritten bei Ihnen melden.

Reichen Sie Ihre Bewerbung unten ein