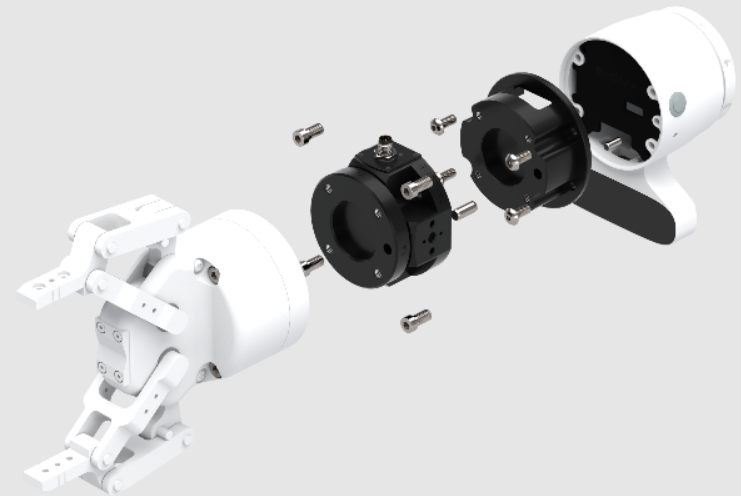
Durch den Einsatz von Kraftsensoren soll der KI-Community die nächste Generation von Methoden zur Datenerfassung im Bereich der Robotik zur Verfügung gestellt werden.
TACTO von Bota Systems ermöglicht „Physical AI“, indem es hochpräzise Kraftmessung, taktiles Feedback, Bildverarbeitung und den Roboterstatus in einer einheitlichen Plattform zur Datenerfassung aus der realen Welt vereint.
Das System soll Forschern und Automatisierungsteams dabei helfen, zuverlässige, kontaktreiche Datensätze für modernes robotisches Lernen zu generieren.
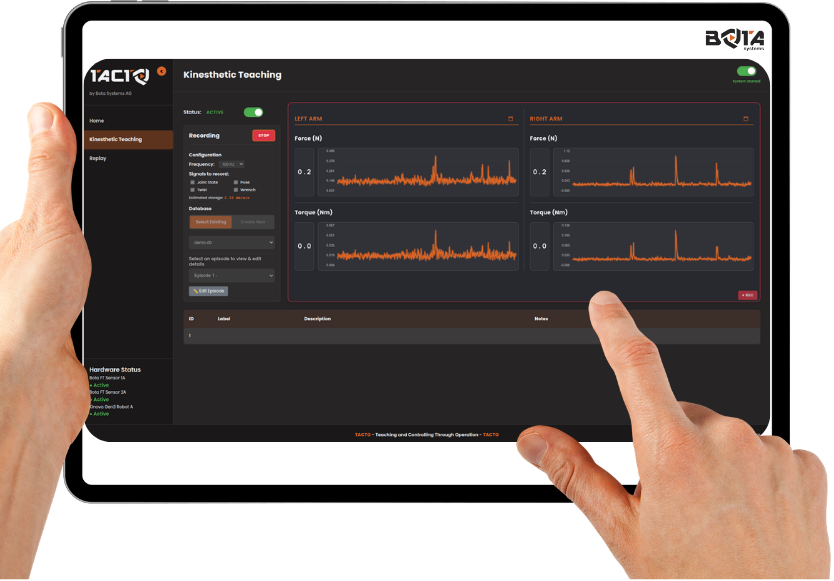
Eine Benutzeroberfläche zur Konfiguration der Hardware sowie zur Erfassung, Nachbearbeitung und zum Export von Daten
Hardware-Konfiguration
Methode der Datenerhebung
Nachbearbeitung
Exportieren Sie die Daten in Ihrem bevorzugten Dateiformat
2. SAMMELN
Integrierte Low-Level- kraftsensitiven Regler zur Datenerfassung:
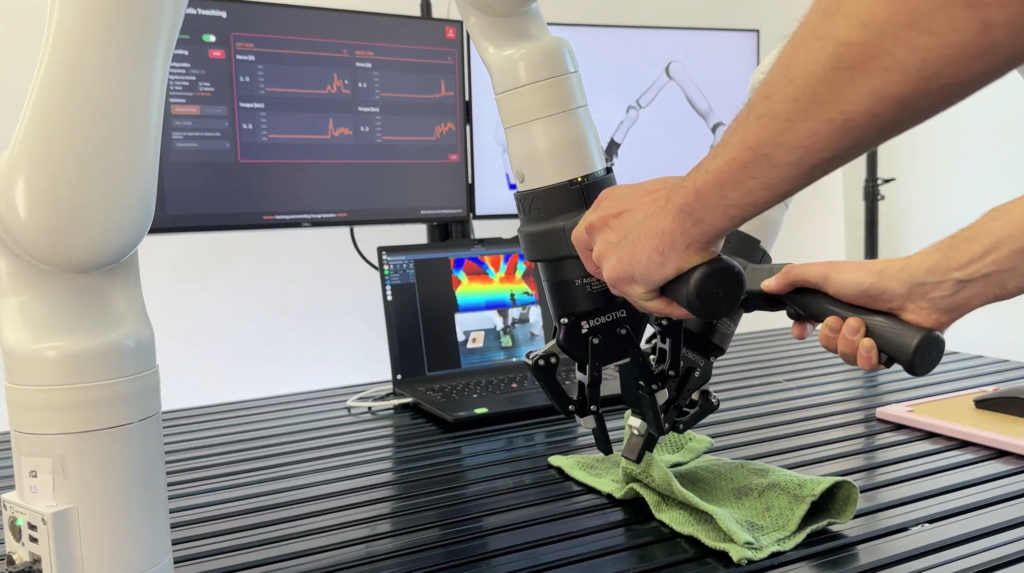
Kinästhetischer Unterricht
Haptische Fernsteuerung
Handgerät (UMI) mit taktiler Sensorik
Synchronisierte multimodale Datenerfassung
3. INFER
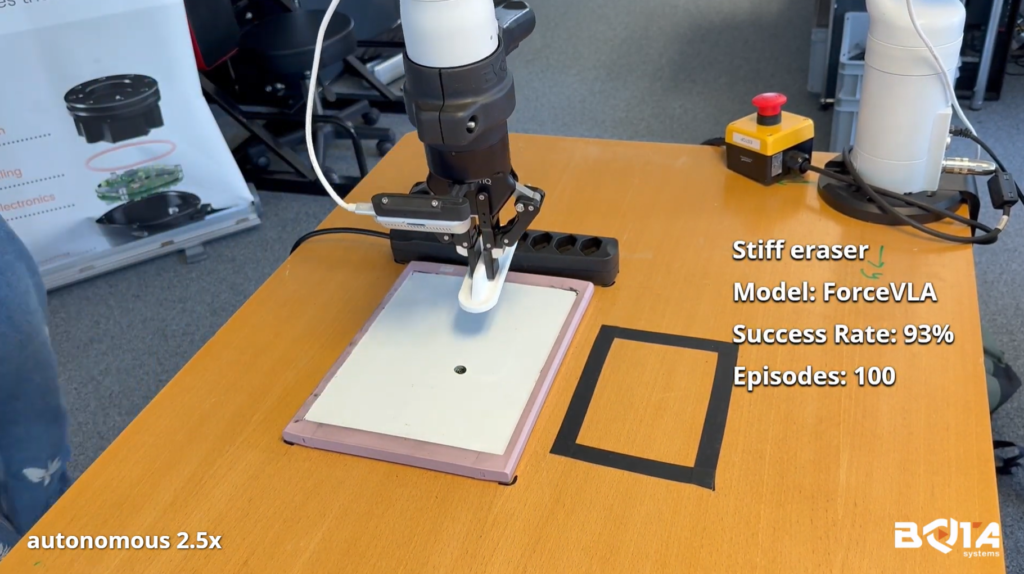
Flexible Inferenzschnittstelle, die es Ihnen ermöglicht, den zugrunde liegenden Controller für die Bereitstellung Ihrer trainierten Richtlinien sofort nach der Installation auszuwählen
Direkte TCP-Geschwindigkeitsregelung, mit oder ohne Begrenzung der Anpresskraft
Verhalten bei abstimmbarer Impedanz
Verschiedene Methoden zur Datenerhebung
Bota Systems ermöglicht „Physical AI“ durch drei sich ergänzende Interaktionsmethoden.
Gemeinsam bilden sie eine einheitliche Plattform, um hochwertige, kontaktreiche Daten zu erfassen und Ihren Roboter in eine echte „Physical AI“-Datenmaschine zu verwandeln.
Haptische Fernsteuerung
Fernsteuerung, bei der der Bediener Berührungsrückmeldungen erhält, wodurch das Gefühl entsteht, physisch mit der Umgebung des Roboters zu interagieren
Durch die Handführung, bei der gleichzeitig Positions- und Kraftprofile angezeigt werden, erhält der Benutzer direktes Feedback über die Interaktion des Roboters mit der Umgebung.
Robotern soll ein Kontaktbewusstsein auf Fingerspitzenebene vermittelt werden. Die taktile Wahrnehmung ermöglicht die Erkennung subtiler Kräfte, Rutschvorgänge und Objektinteraktionen, die mit dem Sehsinn allein nicht erfasst werden können – und eröffnet so eine zuverlässige, kontaktreiche Handhabung.
Roboterdynamik, Kontaktzustand, Bildverarbeitung und semantischen Kontext in einer synchronisierten Datenpipeline für Physical AI vereinen.
Roboter-Staat
Erfassen Sie präzise, zeitlich synchronisierte Roboterdynamik:
Gelenkposition, Geschwindigkeit und Drehmoment
Kartesische Lage und Drehung
Schraubenschlüssel bei TCP
Taktile Wahrnehmung an den Fingerspitzen
Visuelle Informationen
Ergänzen Sie Daten zur körperlichen Interaktion durch visuellen Kontext:
POV-3D-Kameras
Kameras am Handgelenk
Synchronisierte multimodale Aufzeichnung
Natürliche Sprache
Füge jeder Folge einen semantischen Kontext hinzu:
In einer SQL-Datenbank gespeicherter Text oder Audioinhalt
Strukturierte Anmerkungen für Trainingspipelines
Hochwertige Daten zur Bearbeitung
Die zweihändige Bedienung ermöglicht die Demonstration einer Vielzahl von Aufgaben direkt am Roboter
Präzisionsmontage im laufenden Betrieb
Übergabe ohne
Vielseitige Objektbearbeitung
Entwickelt, um saubere, lernbereite Datensätze für kontaktintensive Roboteraufgaben zu erstellen.
Extreme Empfindlichkeit im Tastsinn
Messen Sie feine Wechselwirkungen mit hoher Auflösung:
Wrench at TCP precision < 0.1 N
Fingertip tactile sensitivity < 0.01 N
Erkennen Sie Mikrokräfte, frühe Kontaktvorgänge und Schlupf – weit über das hinaus, was die visuelle Wahrnehmung allein leisten kann.
Präzision, auf die Sie sich verlassen können
Zuverlässige Hardware
Die einzigartige Kraftmesstechnologie von Bota ermöglicht es, bei jeder Methode maximale Effizienz und Genauigkeit bei der Datenerfassung mit der zuverlässigsten Hardware zu erzielen:
Vernachlässigbare Messdrift – Kompensation
Hohe Kraft- und Drehmomentempfindlichkeit
Hohe Bandbreite – Geringe Latenz – bis zu 8 kHz
Hohe Steifigkeit und langlebige Sensorik
Python-, C++- und ROS2-Software zur Kraftsteuerung
Software zur Kompensation und Schätzung der Nutzlast
Die Datenerfassungsplattform von Bota Systems lässt sich nahtlos in eine Vielzahl von Roboter-Marken und Zubehörteilen integrieren und verbindet dabei Hardware-Kompatibilität mit einer umfassenden Software-Integration auf niedriger Ebene.
Über einen Webbrowser können Sie Ihre Demonstrationsmethode konfigurieren sowie Ihre Hardware aus mehr als 15 gängigen Roboter-Marken, verfügbare Greifer und Steuerungen für das Testen und die Umsetzung der erlernten Strategie auswählen.
Zugriff über den Browser
Kommunikation über Ethernet
Schlankes Design
Echtzeitmessungen
Entwickelt für eine reibungslose Benutzererfahrung
Sind Sie bereit, physikalische KI zu entwickeln?
Roboter werden in den nächsten Jahren durch KI programmiert werden. Sie können schon heute damit anfangen.